🔧 आवश्यक घटक
- Arduino (उदाहरणार्थ, ऊनो)
- एसजी90 सर्वो मोटर
- तनाव नापने का यंत्र (उदाहरण के लिए, 10kΩ)
- दो पुश बटन
- जम्पर तार और ब्रेडबोर्ड
📌 वायरिंग आरेख
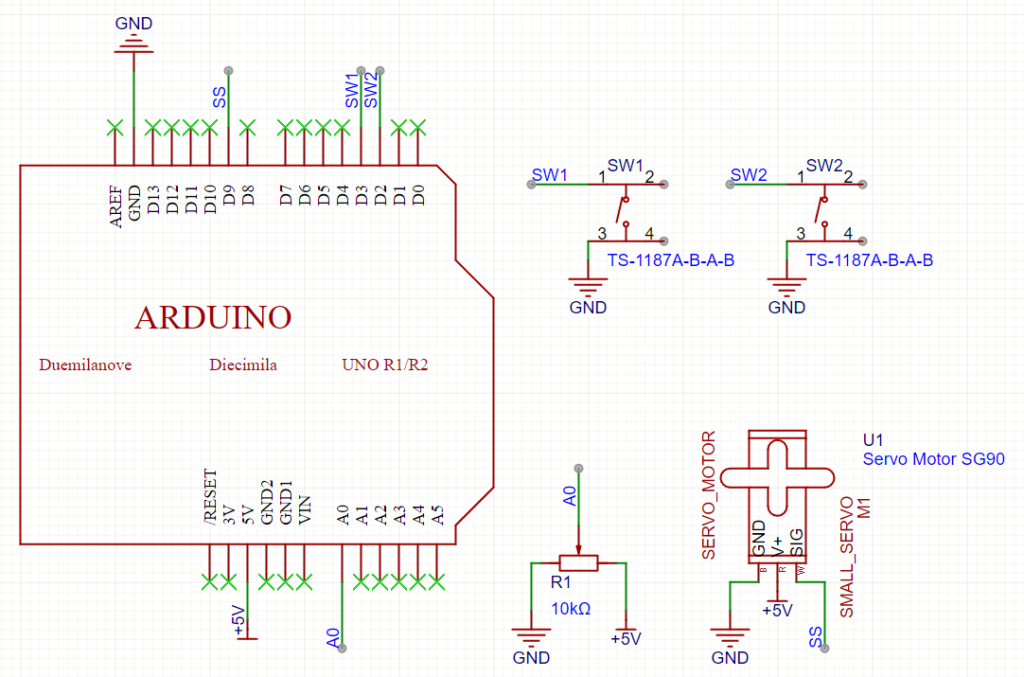
1. सर्वो कनेक्शन (एसजी90)
- VCC (लाल): → आर्डुइनो 5V
- GND (भूरा काला): → आर्डुइनो GND
- सिग्नल (नारंगी): → डिजिटल Pin 9
2. पोटेंशियोमीटर कनेक्शन
- एक बाहरी Pin: → आर्डुइनो 5V
- अन्य बाहरी Pin: → आर्डुइनो GND
- मध्यम Pin (वाइपर): → एनालॉग Pin A0
3. बटन कनेक्शन
- बटन 1 (कोण बढ़ाएँ):
- एक टर्मिनल → डिजिटल Pin 2
- अन्य टर्मिनल → GND
- बटन 2 (कोण घटाएँ):
- एक टर्मिनल → डिजिटल Pin 3
- अन्य टर्मिनल → GND
सुझाव: बटनों के लिए Arduino के आंतरिक पुल-अप प्रतिरोधों का उपयोग उनके मोड को सेट करके करें इनपुट_पुलअप.
💻 उदाहरण कोड
नीचे एक उदाहरण रेखाचित्र दिया गया है जो पोटेंशियोमीटर को आधार कोण के रूप में उपयोग करता है तथा दो बटनों से समायोजन की अनुमति देता है:
#include <Servo.h>

Servo myServo;  // Create a servo object

// Pin Definitions
const int servoPin = 9;        // Servo signal pin
const int potPin = A0;         // Potentiometer analog input
const int buttonUpPin = 2;     // Button to increase angle
const int buttonDownPin = 3;   // Button to decrease angle

int servoAngle = 90;  // Starting at the middle position (90°)

void setup() {
  Serial.begin(9600);
  myServo.attach(servoPin);  // Attach the servo to the defined pin

  // Set pin modes for the potentiometer (default INPUT) and buttons
  pinMode(potPin, INPUT);
  pinMode(buttonUpPin, INPUT_PULLUP);    // Enable internal pull-up resistor
  pinMode(buttonDownPin, INPUT_PULLUP);

  myServo.write(servoAngle);  // Set initial servo position
}

void loop() {
  // 1️⃣ Read the potentiometer value and map it to a 0-180° range
  int potValue = analogRead(potPin);
  int mappedAngle = map(potValue, 0, 1023, 0, 180);

  // Use the potentiometer value as the base servo angle
  servoAngle = mappedAngle;

  // 2️⃣ If the "increase" button is pressed, add 90° to the angle
  if (digitalRead(buttonUpPin) == LOW) {
    servoAngle += 90;
    if (servoAngle > 180) servoAngle = 180;
    delay(200);  // Debounce delay
  }

  // 3️⃣ If the "decrease" button is pressed, subtract 90° from the angle
  if (digitalRead(buttonDownPin) == LOW) {
    servoAngle -= 90;
    if (servoAngle < 0) servoAngle = 0;
    delay(200);  // Debounce delay
  }

  // 4️⃣ Update the servo with the new angle
  myServo.write(servoAngle);

  // Debug: Print the current angle to the Serial Monitor
  Serial.print("Angle: ");
  Serial.println(servoAngle);

  delay(20);  // Small delay for smooth operation
}
📋 यह कैसे काम करता है
- पोटेंशियोमीटर:
एक एनालॉग मान (0–1023) पढ़ता है और इसे सर्वो कोण (0°–180°) पर मैप करता है। - बटन:
- जब बढ़ाएँ बटन दबाया जाता है, तो कोण 90° बढ़ जाता है।
- जब कमी बटन दबाया जाता है, तो कोण 90° कम हो जाता है।
(आंतरिक पुल-अप प्रतिरोधक और डेबाउंस विलंब विश्वसनीय बटन प्रेस सुनिश्चित करने में मदद करते हैं।)
- सर्वो नियंत्रण:
पोटेंशियोमीटर रीडिंग और बटन समायोजन के आधार पर सर्वो की स्थिति लगातार अद्यतन होती रहती है। - सीरियल मॉनिटर:
वर्तमान सर्वो कोण को डिबगिंग प्रयोजनों के लिए मुद्रित किया जाता है।
🎯 समापन
यह सेटअप आपको एक पोटेंशियोमीटर (सुचारू, निरंतर समायोजन के लिए) और दो बटन (त्वरित, वृद्धिशील परिवर्तनों के लिए) का उपयोग करके SG90 सर्वो को नियंत्रित करने देता है। Arduino पर एनालॉग और डिजिटल इनपुट को संयोजित करना सीखने के लिए यह एक बढ़िया प्रोजेक्ट है!
अपने प्रोजेक्ट का आनंद लें! 😊👍